Blog2Viewer

以前、Movable Typeで運用していたブログの内容を表示させるために作成したページです。
ライントレースカー試作中
[caption id="attachment_3511" align="alignright" width="150" caption="組み立ててみた"]ライントレースカー[/caption]

ロボコン部の教育用にライントレースカーの試作中。

昨年、ロボコン部は九大で行われた夏ロボコン(大学ロボコンの練習会みたいなもの)に参加し、そのライントレースカー部門に多くの1年生が参加した。なんか、ライントレースカーとか簡単に作れると思っているようで、特に聞きに来ることもなくそれぞれ作っていたので、どうなるのだろうと思いつつ見ていたのだが、結局大会当日までにまともに動くようにならず全員棄権。その後自力で動くようにしてくれれば良いなと思っていたがそんな様子もなく今に至っても動くライントレースカーは無い。


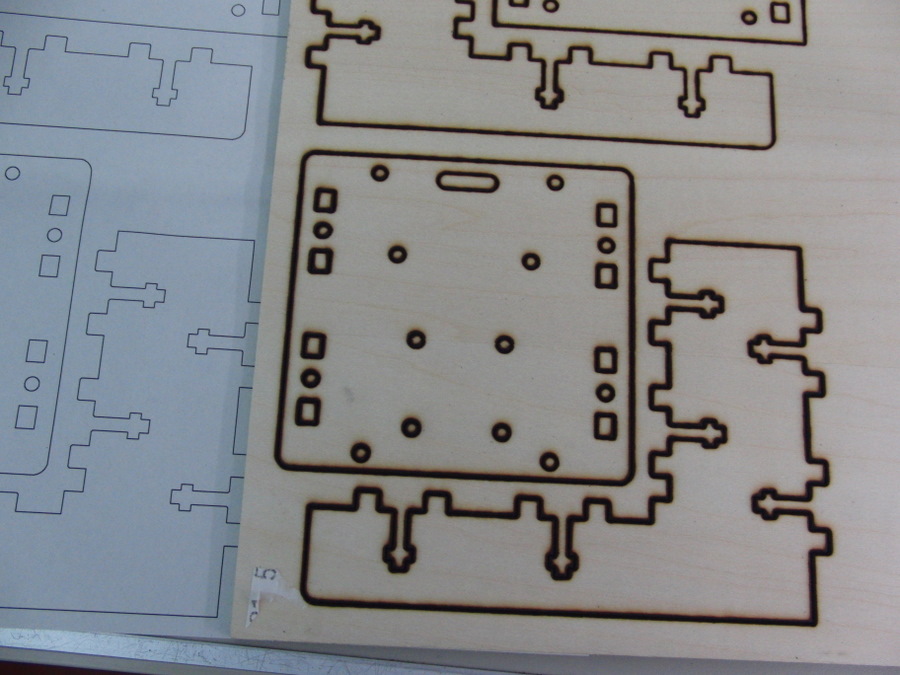
[caption id="attachment_3515" align="alignright" width="150" caption="切り出し"][/caption]

それに懲りて、今年はライントレースカーまでは教えようということで、準備を開始して気がついた。私はライントレースカーを作ったことが無い。でもまぁなんとかなるだろうと準備を開始。

コントローラはKumaduinoを使うということで、ざっと回路図を書き。鍋CADで構造の設計に移る。図面上で何度か試行錯誤を行い、試作1号の図面が完成。4mmのシナベニアをレーザ加工機で切り出す。しかしレンズが汚れているのかキレが良くない。これ以上速度を遅くするとみんな炭になってしまいそうなので、キレが足りない部分はカッターナイフで切り出す。悲しい。次回はちゃんときれいな状態で切り出したい。

組み立ててみると結構可愛い。あとは、回路を組んでプログラムを作って... ちゃんと動くかな?


AVRプログラム・ライタ
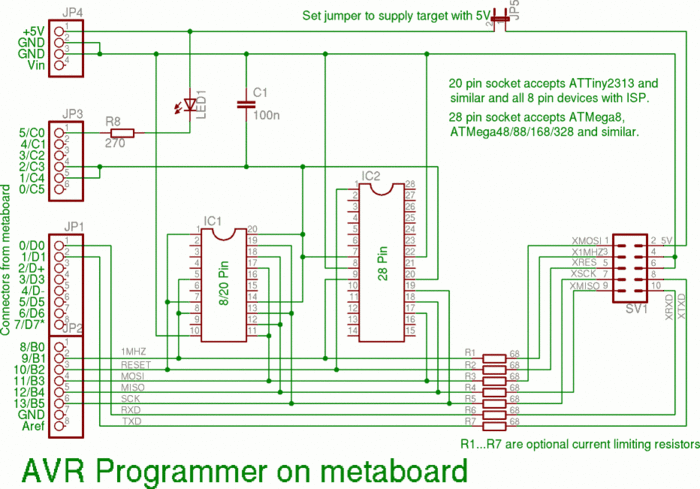
[caption id="attachment_3534" align="alignright" width="150" caption="AVRProg on Kumaduino"][/caption]

ロボコン部ではArduinoをATmega328Pで自作し使用しているが、ファームウェアの書き込みは私がしている。 部員たちも自分で書き込めるようになりたいというのでAVRプログラム書込み器を紹介し作らせようと思うのだが適当なものがみつからない。

自分で使用しているのはChan氏のUSB-SPIブリッジで、大変気に入っているのだが、部員にこのまま作ってとは言いにくい。 kumaduinoの元となったmetaboardを使ったプロジェクトでAVRprogという書込み機があったのでこれを作ってみた。


回路は簡単ですぐにできたが、使い方がよくわからない。 usbaspコンパチとして動作するのでavrdudeなどで使えるらしい。ところがavrdudeで使おうとしてもデバイスがみつからないとか言われる。デバイスマネージャで見ると認識されている。 libusbをインストールし直さなければならないのかとか、avrdudeのバージョン(WinAVR付属のものを使用)が古いのかとかいろいろ試すが、結局ハードウェアが悪いことが判明。通常のkumaduinoとしても動作していないことがわかった。kumaduinoのUSBを駆動するところにはいっている68Ωの抵抗の在庫がなかったので100Ωにしたら認識はされるが動作が不安定になるようだ。これを51Ωに付け直して動作するようになった。

[caption id="attachment_3542" align="alignright" width="150" caption="AVRprog(手前)とUSB-SPIブリッジ(奥)"][/caption]

でもAVRprogの書き込み速度はUSB-SPIブリッジと比べるとかなり遅い。Arduinoのファームウェア書き込みであれば、そう頻繁に書き込むわけではないので問題ないとは思うが、AVRのソフトウェア開発に使うのであれば高速なUSB-SPIブリッジが快適だ。 でも最近はAVR用にMakefileとか書くのも面倒なので、全部arduino+外部エディタで開発しているのよね。だからkumaduinoを大量消費。

AVRprogを作ってLEDが点灯しないのでファームウェアのソースを調べたら回路図が間違っていることがわかった。 LEDのカソード側の抵抗R8はPC0に接続されているがPC1が正解。繋ぎかえるとちゃんと点灯するようになった。
センサー製作
[caption id="attachment_3628" align="alignright" width="150" caption="センサー"][/caption]

ライントレース・カーのセンサーを製作。なんか、ゆっくり進めています。動作を確認すると感度が低い。前に実験したときは感度がかなり高かったのにと思い、資料を見直したらフォトトランジスタのエミッタとコレクタを逆に繋いでいた。感度は低いもののそれでも一応動作するというのが面白い。モータドライバーやステップアップDC-DCコンバータの動作も確認したので、次は組立。
Roomba530購入
[caption id="attachment_3646" align="alignright" width="150" caption="ルンバ530購入"][/caption]

うちの仕事場ってルンバ向きよね... とかねがね思っていた。 リノリウムの床でわりと広い。 物も割とすくない。下足可なので結構ゴミもある。 ゴミも目立ってきて、そろそろ掃除機かけなくっちゃと思っていたらルンバが欲しくなってきた。福島でも大活躍のiRobotの製品だ。調べると3万5千円ぐらいで買えるようだ。ということでルンバ530を購入。


安いのは並行輸入品だからなのだろう。roombaで検索するとそれっぽいurlがいろいろ出てきて面白い。 urlだけでどこが正式な日本の代理店か判断するのは困難。値段が一番高いところが代理店なのだろう。さすがに倍は出せないので、安いところから購入。意外なことに箱をあけると日本語の取扱説明書が入っていた。

で、さっそく動かしてみると、ちゃんと掃除してくれるがやっぱりケーブルに絡まる。ちゃんと整理する必要がある。予想外なのはパイプ椅子のパイプを乗り越えかけて引っかかってしまう。あと、机の引き出しの下の狭いところとかにもどんどん入っていってしまう。ルンバを買うと物を床に置かなくなるので部屋が広くなると聞いていたが納得だ。部屋を整理してルンバにどんどん掃除してもらいたい。

ルンバ自体は、想像よりもちゃんとしたメカで、そちらもそのうちいろいろ調べてみたい。

[caption id="attachment_3653" align="alignright" width="150" caption="日本語のマニュアル同梱"][/caption]
新子飼橋の橋脚
昼休み、散歩がてらに子飼橋を偵察。橋桁の写真を取りに行く。

型枠も川の中の土塁も姿を消し、大きな橋脚だけが立っていた。3車線か4車線ぐらいとれそうな大きさだ。

[gallery link="file"]

ライントレース
[caption id="attachment_3678" align="alignright" width="150" caption="回路実装"][/caption]

ライントレースロボットの回路を製作。センサの動作などを確認した。いよいよプログラムを作らなければならない。
ルンバのリモコン購入
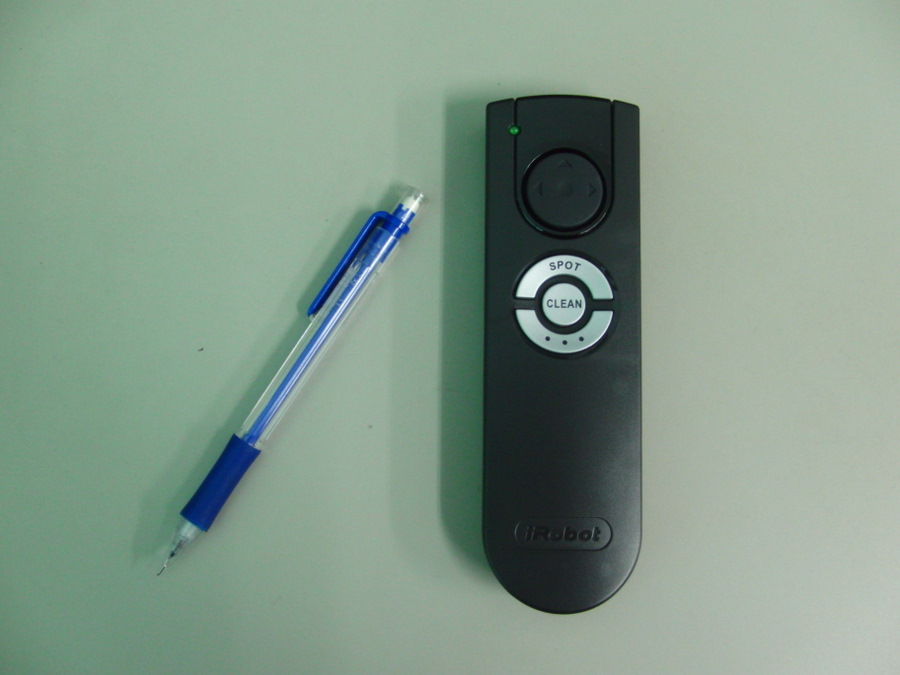
[caption id="attachment_3681" align="alignright" width="150" caption="ルンバのリモコン"][/caption]


ルンバのリモコン購入
。 amazon経由で買って、価格は3,800円+送料350円。

このリモコンがあると、ルンバ本体のボタン操作でできること+前進左右回転の指示を出すことができる。自動でやっていると、何であそこに行ってくれないと思うことが多いのでそういう時にリモコンで移動させてspotボタンでその周辺の掃除をさせることができる。ルンバ本体を持ち上げて移動させることに心理的な抵抗が多いので、それをしなくて済むことだけでも十分意味がある。

ルンバがスムーズに掃除できるように部屋の整理もすこしづつ進めている。床面のケーブル類をいかに整理するかが課題。部屋のパイプ椅子も畳んで片付けていることが多くなった。部屋に来る学生に「それは本末転倒でしょう」と言われるが、そうではないのだよ。

とは言え将来的には、いろいろいじってもっと賢く掃除させたい。