Blog2Viewer

以前、Movable Typeで運用していたブログの内容を表示させるために作成したページです。
自作ムラタセイサク君


Make Japanですごい記事発見。ムラタセイサク君相当のモノを自作している人がいる。慣性ロータを使った倒立振子。
ご本人のサイト下手の横好きも面白くて全部読んでしまう。

電子工作コンテスト2010で審査員特別賞を受賞した玉乗りロボットを作った人だと判明。
その人が2007年にPICを勉強し始めたばかりの人だと知りさらに驚く。工作を初めて早い時期にCNC(オリジナルマインドのBLACK1520)を導入し、アクリルの切り出しや基板の切削に活用されていて、作っているものが綺麗にまとまっているのがうらやましい。

まぁわたしもレーザ加工機でアクリルは切れるのだが、大学の工房に使いに行っても使用中のことが多い。CNC欲しい...
六足ロボット歩く
ライントレース・ロボットが完成したので後回しになっていた六足ロボットをいじる。
ポーズを編集しATMega328Pのeepromに書きこむプログラムを作成。
Arduinoはこの辺のライブラリが充実しているのでとても簡単にできる。

18個のサーボの位置をキー入力で編集していくのはなかなか面倒だがやらないと進まない。まず、座りポーズと立ちポーズと中間のポーズを作成し、それぞれ'a','d','s'キーに割り当てる。'a','s','d'と順に押すと徐々に立ち上がる仕組みだ。


動かないサーボが出てきて交換したりしながらもちゃんと動くようになったので、歩行パタンの作成に進む。今度は6つの歩行パターンをzxcvbnの各キーに割り当てる。で、zxcvbnのキーを順に押していくと歩いた。長かった...ここまで到達するのに、どれだけかかったことか。2月にサーボを注文してからだから5ヶ月。でも、作業はあまりやっていないので投入時間は意外に短い。

とりあえず、記念(証拠)に動画を撮影しておく。ノートパソコンとZigbeeで通信しポーズ指令を送っている。電源投入後しばらくは通信出来ていないようでキー入力に反応していないが、その後ちゃんと歩いている。

電源は外部から供給している。リポ電池はあるのでロボットに搭載するのは簡単にできるのだが、電源スイッチをつけ忘れたので外部電源で実験することにした。


ここまで来て反省している。6足ロボットには手を出すべきではなかったかもしれない。本来なら、このあと コントローラをもっと良いものにしてサーボの分解能を上げたり、PS2コントローラで操縦できるようにしたりすべきなのだが、そんなことできて当たり前で、やるきがおこらない。

香港で安いサーボが手に入るということがわかって、それなら6足ロボットを安く作れるという思いつきだけで始めてしまったのが軽率だったのかもしれない。何を作るにしても、それなりの完成度をもたせるにはかなりの時間を投入する必要があるので事前に十分検討してからとりかかるべきと思う反面、そんなことに悩んでいたら楽しくないとも思う。

結局、やすいサーボと手抜き構造でも六足ロボットは十分動くことが分かったのでよしとしよう。
ルンバその後
ルンバを購入し、毎日とは行かないが、思い出したように動かしている。あ、ゴミがある。ルンバ動かそうという感じ。ちょっと動かすだけでたくさんゴミが集まるので仕事はしているようだ。

ルンバが動いていると、ついつい気になってなかなか目を離すことができない。部屋にはまだルンバの障害物がいろいろあって心配だというのもある。

まず問題なのは床を這い回る配線。ちゃんと整備して床より高い位置に固定するつもりなのだが、まだできていない。意外な線をルンバがひっぱって、やばいこともある。

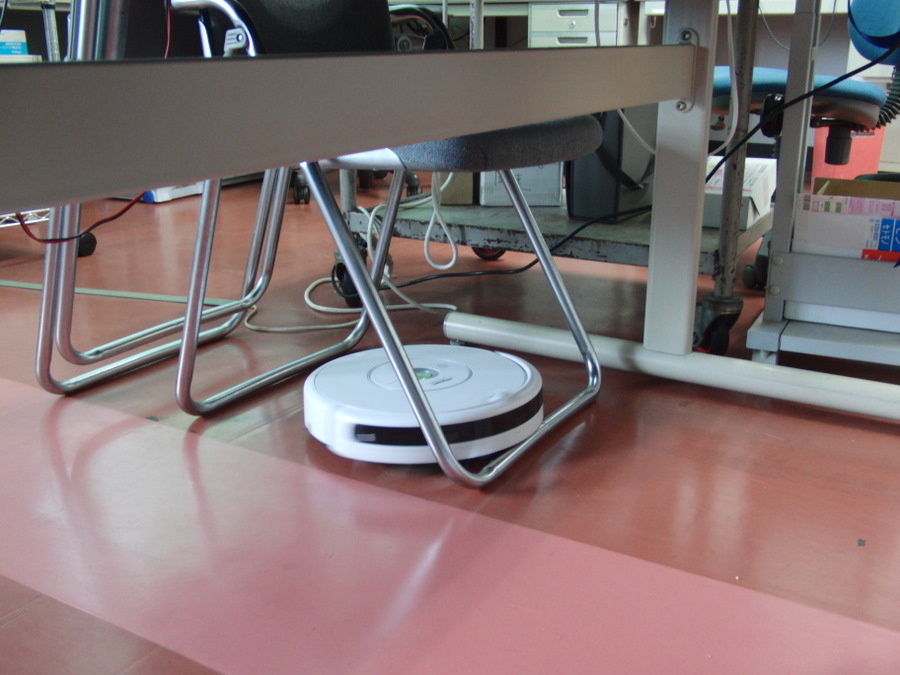
あまり意味は無いけど、ルンバが部屋で動いている様子の動画。[caption id="attachment_3845" align="alignright" width="150" caption="パイプ椅子にハマル"][/caption]あと、ルンバがハマる場所がある。1つは部屋に4つあるパイプ椅子。ルンバの走行能力は意外に高く、パイプ椅子のパイプを乗り越えることができるのだが、パイプ椅子の内側に入ったところでなかなか抜け出すことができない。ルンパを動かすときはパイプ椅子を畳みまとめておいておくことにしている。

扇風機にも引っかかる。扇風機の土台に乗りあげてしまい、なぜか抜け出せずエラーになってしまう。なんでだろう。ルンバを動かすときは扇風機も何かの上に移動することにした。

先日、ルンバを動かしっぱなしにして部屋を出てもどってきたら、どこかにあった外れていたACアダプタを吸込みロータにからませて止まっていた。ちゃんと部屋を整備して、安心してルンバを動きまわらせるようにしたい。そしてこんな写真をとってみたいものだ。参考記事


CNC購入
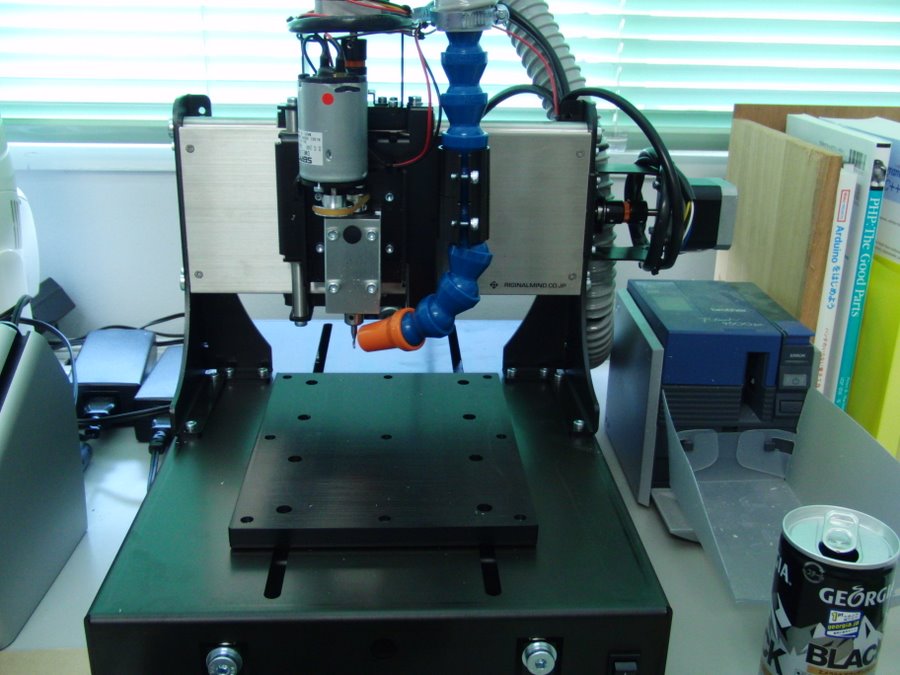
オリジナルマインドの13万円のCNC Black II 1520を購入した。13万円くらい。金曜日に届き、土曜日から組み立て開始。同じ10万円前後のキットということで3DプリンタTOMと比較すると、さすが日本製、たいへん丁寧な作りと梱包。基本的に鉄の板金加工でネジ止めだけで組み立てる。送りねじがボールねじでも台形ねじでもない、普通のM6の全ねじなのにはちょっと驚いたがよく出来ていると思う。特にトラブルこともなく組み立て終了。


[caption id="attachment_3855" align="alignnone" width="150" caption="組立開始"][/caption][caption id="attachment_3856" align="alignnone" width="150" caption="大体完成"][/caption][caption id="attachment_3857" align="alignnone" width="150" caption="テーブルを切削し平面を出す"][/caption]


火曜日に電気系の配線の処理と動作確認を行う。Mach3の使い方がよくわからなかったが、なんとか確認できたので、加工テーブルの平面出し切削まで行う。

水曜日、鍋CADで書いた図面をNCNCでGコードに変換する。最初は、JWCADを経由しないと出来ないかと思っていたが、鍋CADで生成したDXFファイルをNCNCで読み込みことができた。で、なんとか試運転に成功。

[caption id="attachment_3858" align="alignright" width="150" caption="試運転完了"][/caption]音は基本的に静かで、大してうるさくない。バックラッシュもいまのところ発生していないようだ。パソコンとパラレルポートで接続しなければいけないのがちょっとつらい。パラレルポートがあるウィンドウ機はメインのマシンしかない。メインのマシンの近くで切子が大量に発生するのがちょっとヤダ。集塵機作成キットというのが面白そうだから、つけてみようか。

材料と捨板を準備していろんなものを作っていきたい。

CNC初削り
試験運転が無事終了したCNCでケースのパネルを切削してみた。ケースはタカチのPW-15で、これには2mmのプラスティックパネルが付いてくる。2mmのアクリル板をレーザ加工機で切り出すつもりだったが、CNCで作ってみることにした。


EAGLEの基板データから主な部品の座標を拾い出し、鍋CADで書いた図面に追加、パネルのDXFファイルを作成、Mach 3で読み込んでCNCを動かす。

切削は、ものスゴク静かというわけではないが、割とうるさくない。アクリル板が多少ビビる程度。特にトラブルもなく無事切削終了。ケースと組み合わせるとばっちり。コネクタ類を接続してもなんの問題もない。大成功だ。

CNCではアルミ板も削れるはずなので、アルミパネルを使用するケースもそのうち試したいものだ。

[gallery link="file"]
NHK大学ロボコン
大学ロボコン2011「めざせ!ロボコン世界大会」の放送をTVで見た。


東大すごい。ゆれるクラトンに炎を落とすところで、kinnectを使用しクラトンの動きを認識。動作を予測してクラトンの振動が収まる前に炎を落として命中させてしまうなんて凄すぎ。さらに12月ごろに既に練習できる環境を作っていて、それ以来何千回も練習を繰り返しているなんて。人数×技術×時間。惚れてしまいそうだ。是非、世界大会でも優勝してもらいたい。

東大チームが何人でやっているかわからないが、TVで見た感じでは20人以上いるように見える。東大卒の技術者を20人1年間専従して作業させるなんて、大企業の研究所でもほとんど無いような贅沢なプロジェクトではなかろうか? 宇宙機器開発レベル以上?

以下、東大のロボットを見て思ったこと。

  • 手動ロボットで線香立てを取る部分は、他校のセンサーを使用する方法などを参考にしもっと高速化する余地があるのではないか。
  • 手動ロボットの操縦者はひとりだけにみえたが、大会当日に病気になる可能性なども考え、二人準備しておいたほうがいいのではないか


うちの大学のロボコン部は、まだ当分出場もできそうに無い感じ。技術と知識をもった部員がまだいない。部員に少しづつでも技術を習得してもらい、有望な新入部員が入るのを待つというのが当面の作戦。まだまだ先は長い。


マウス購入
自宅で使っているマウスがたまに調子が悪い気がするので、新しいマウスを買ってみた。

物はMicrosoft Wireless Mobile mouse 6000, 自宅近くのDEODEOで処分品で3280円で売っていた。レーザーを超えた次世代トラッキングとか言う奴だ。処分品になっている理由が気になり、価格.comのくちこみを見ると、故障が多いみたいなことが書いてある。まぁ、故障したらまた考えよう。

とりあえず、スムーズに使用できる。クリック感の無いホイールを使うのは初めてで新鮮な感じがする。ブラウザとかだと使いやすいが鍋CADとかだと拡大/縮小させ過ぎてしまう感じがある。そのうち慣れるかな?


テニス試合
久々にテニスの試合に出場。


予選は3チームによるリーグ戦。1試合目を4-6で落とし、予選突破を諦めるが、2試合目6-2だったので、望みが残る。予選の残り試合で私たちが勝ったチームが負けたチームに勝つと3チームとも1勝1敗で並び得失ゲーム差で決勝トーナメント進出チームが決まる。ドキドキしながら3試合目を見守るとタイブレークとなりゲームカウント7-6で私たちが勝ったチームが勝ったため、私たちが決勝トーナメントに進出となった。

決勝トーナメントは2-6であっさり敗退。3位決定戦も3-6で負けで4位。1勝3敗で4位になってしまった。楽しかった。
CNC用集塵機
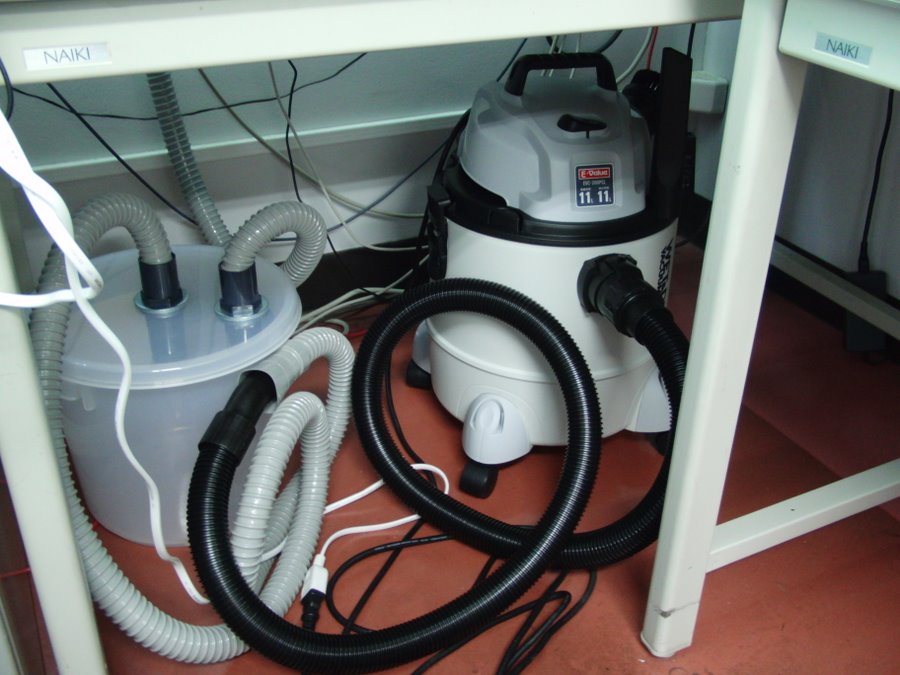
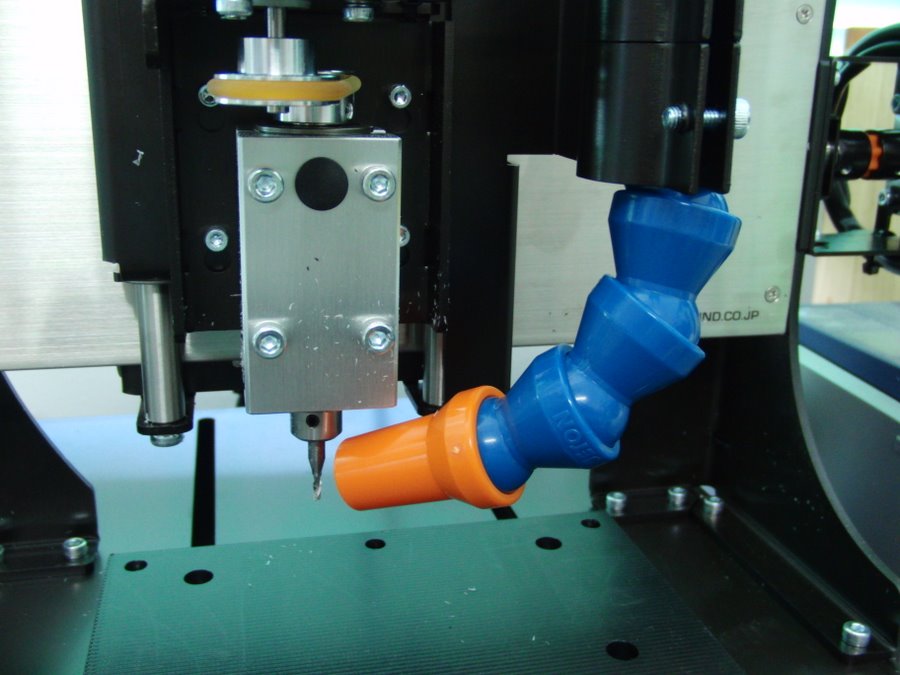
当然というか、やっぱりというか、CNC用の集塵機作成キットを購入。一緒にオプションのダストコレクションとBlackⅡ用マウント、さらにMonotaroから安い業務用掃除機まで買ってしまった。


集塵機作成キットには掃除機のコントローラがついていて、掃除機の動作音があまりうるさくなりすぎないようにコントロールできる。購入した掃除機にはそのような機能がなかったのでちょうど良い。

実際に使ってみると、切子を完全に吸い取れるわけではないが、大部分は吸い取れて、エンドミルが切子で見えなくなるようなことが無いので快適である。また、CNCのそばに掃除機が常時待機することになるので、使用後のCNCの掃除も楽。

しかし、またこれでルンバが入り込めない場所ができてしまった。ルンバが入り込んでも大丈夫なようにケーブル類を整理しなければいけない。


17mm角のFANを買ってみた
現在作成中の装置にはENC424J600を使ったネットワーク・インターフェースがついている。ENC424J600はMicrochip社のSPI接続のEthernetインターフェースENC28J60の後継のチップで、100BaseT対応や固有のMACアドレス内蔵などの特徴がある。設計時には考えていなかったが、ネットワーク・インターフェースって電気食う、熱もでることを思い出し、動作中のENC424J600に触ってみたらかなり熱い。装置のケースはプラスティックで通風口も無い。この熱源を密閉してしまうと、さすがにこれではまずいのではなかろうかと、小型のFANをつけることを検討。


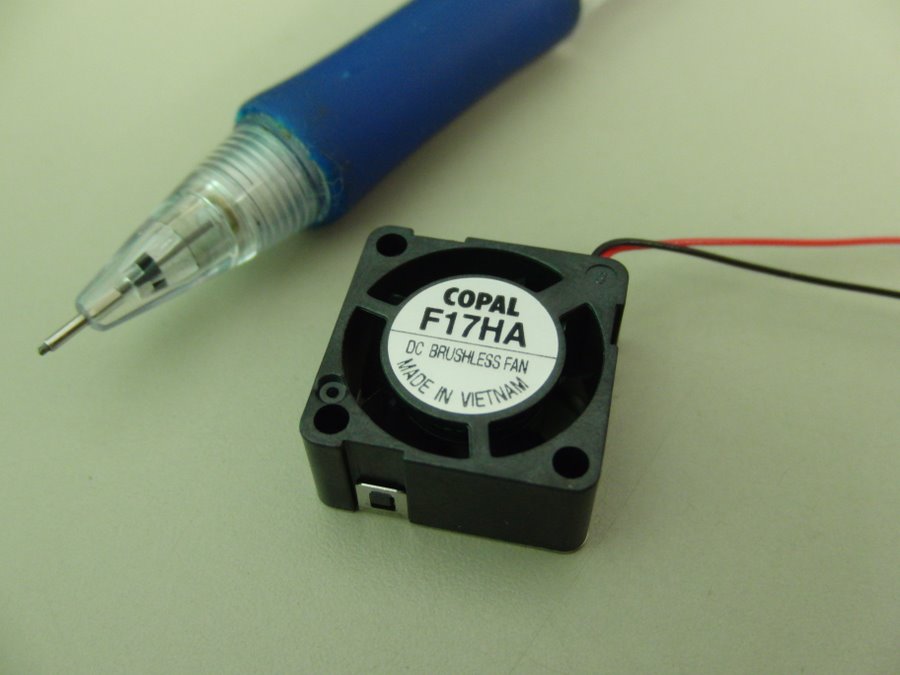
今回は仕事だし、台数も少ないのでRSで探す。かなり小さいFANが2000円を切るぐらいの値段で売ってある。17mm角のブラシレスDCモータのFANを注文。

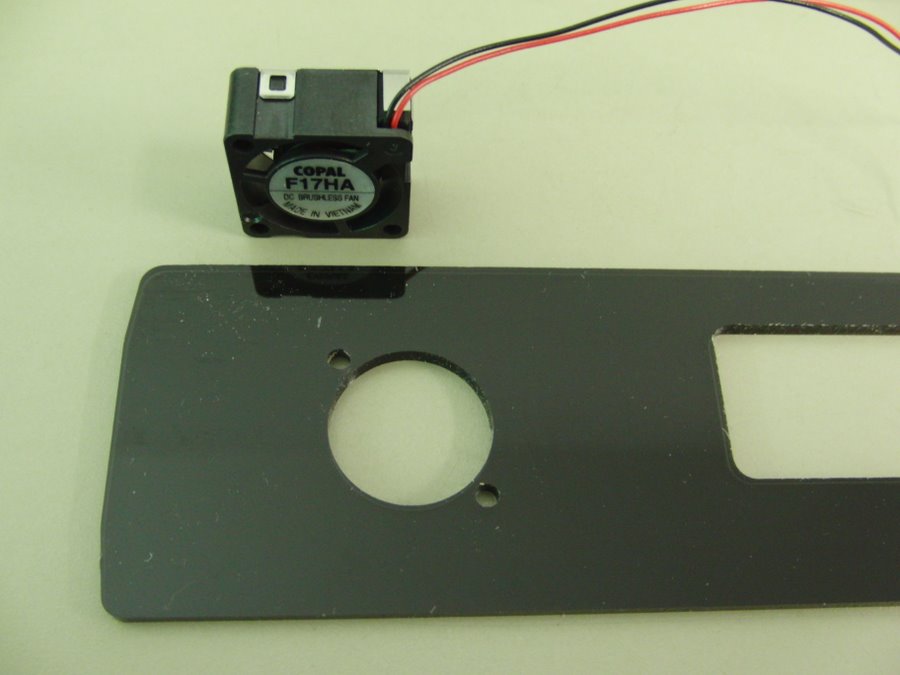
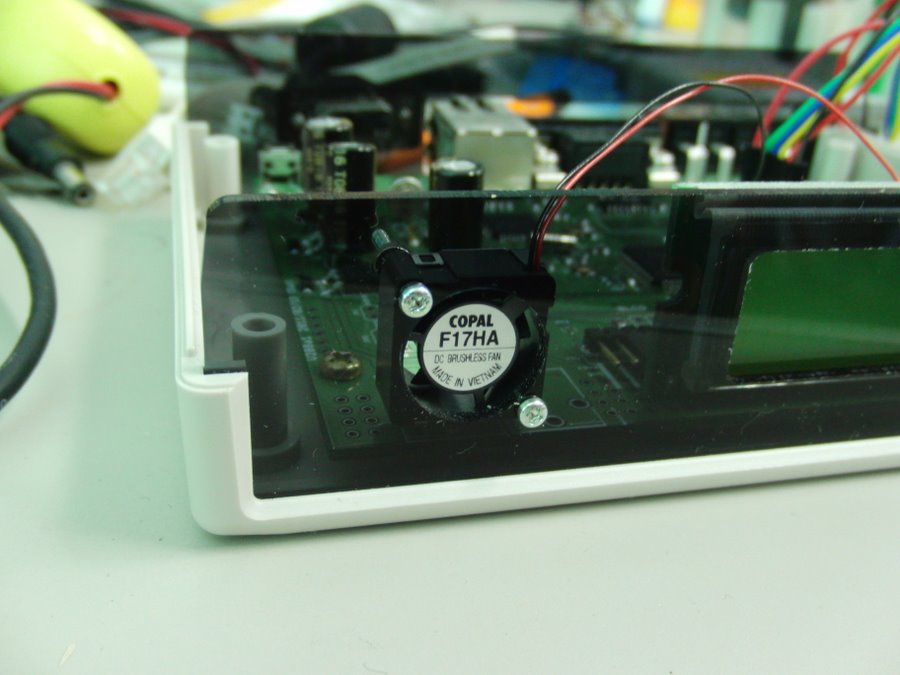
到着したFANは小さい。さすが17mm角。5Vの電源をつないぐと、かすかに感じる程度の風が起きる。音はほとんどわからない程度。アクリル板をCNCで切り出し、FAN用の取り付け穴のついたパネルがすぐに完成。いい感じである。とりあえず、これでやってみよう。

基板に温度センサーとか載せて、リモートでFANをOn/Offさせて温度変化を観測しても面白いかもしれない。RSにDS18S20も売ってるし。でも、そんなことばかりしているから、なかなか装置が完成しない。

別の部品を探していたら、箱の底から25mm角のFANが出てきた。そういえば、なんか買った記憶がある。調べると、秋月でいろんなファンが安く売っている。20mm角のものもある。スペース的には問題ないので、次からはこちらを使おう。