Blog2Viewer

以前、Movable Typeで運用していたブログの内容を表示させるために作成したページです。
ハンダ付けの動画
AdafruitのblogにSMT部品のハンダ付けの記事があった。私のやり方とは違うが、いろいろ参考になる。真似してみたい。


以下、感想など

  • 糊っぽいフラックスは、どこで入手できるのだろう。ハンダ付けのペーストと同じもの?
  • フラックスの残りをイソプロピルアルコールで拭きとるのはよさそう。
  • カプトンテープ使いすぎ? ICの固定以外に、基板によく貼ってある。マスクしているのだろうか
  • はんだペーストをシリンジに入れて使うのは便利そうだが、そんなに使わない気もする。
Maker Faire Tokyo 2014 出展申し込み
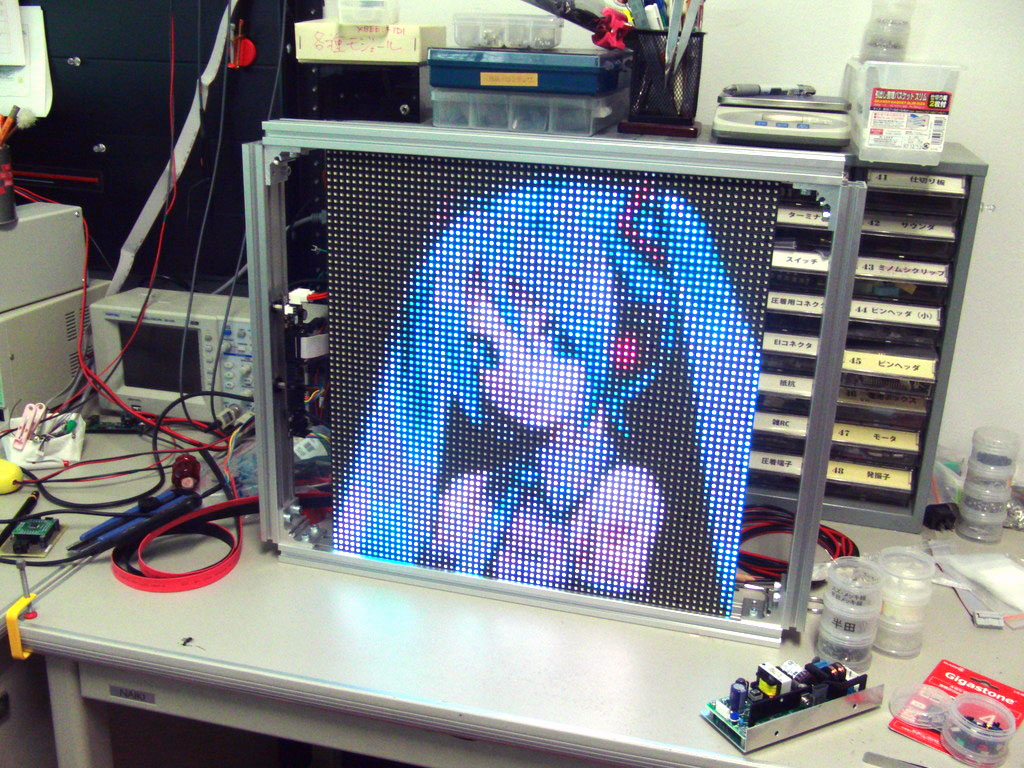
[caption id="attachment_9179" align="alignright" width="150"]Hatsune Miku / Crypton Future Media inc. / CC BY-NC Hatsune Miku / Crypton Future Media inc. / CC BY-NC[/caption]8月1日からMaker Faire Tokyoの出展申込の受付が開始された。開催日は11月23日(日),24日(月、祝)の2日間で会場は東京ビッグサイト。 今回もkick4で出展すべく準備を始める。出展希望者多数のため、全員が出展できるとは限らないわけだ。どんな展示をするか説明して出展を勝ち取らなければならない。
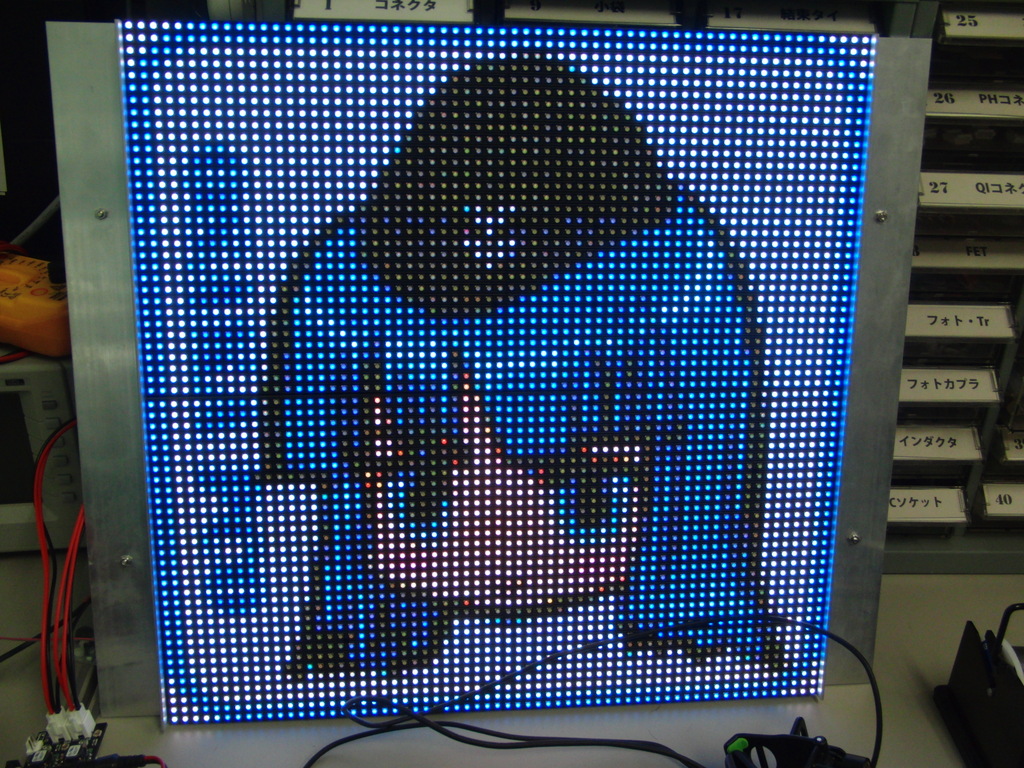


[caption id="attachment_9180" align="alignright" width="150"]@osaka_pco @osaka_pco[/caption]Web等に掲載可能な写真や動画なども要求されるので、前に撮った64x64 LEDパネルの写真などを用意していたのだが、これではマズイことが気がついた。表示しているのが自衛隊大阪地方協力本部のtwitterのアイコンで、多分文句は言われないと思うが、Web等に自由に掲載していいかと言われると疑問が残る..というか恐らくマズイ。そこで自由に使用できるイラストを探し、初音ミクの画像がCreative Commonsで公開されていることを知る。ライセンスの表示義務はあるが、非営利目的ならほぼ自由らしい。ということで、初音ミクの画像を使ってLEDパネルの写真を撮り直した。
ハンダ付け用品購入
140812a0Adafruitのハンダ付けの動画に刺激を受け、ハンダ付け用品を幾つが購入した。

まず購入したのはホーザンのZ-76 クリーンポット。フラックス・リムーバーなどの溶剤を入れ、上の皿の部分を押してやると少量噴き出してくる容器。溶剤はイソプロピルアルコールで良さそうなのだが、とりあえず純正(?)のフラックスリムーバーを買ってみた。これが無くなったら次はイソプロピルアルコールを試してみようと思うが無くなることはないかもしれない。


フラックスは基本的に無洗浄タイプで洗浄する必要は無いのだが、たまにフラックスやヤニの後が気になるので、そういう時に洗浄する予定。筆でポッドの皿を押してやると適当に染みこませることができるので、なかなか作業性が良い。以前はスプレータイプのヤニクリーンやフラックスリムーバを使っていたが、こちらの方が気軽に使える。

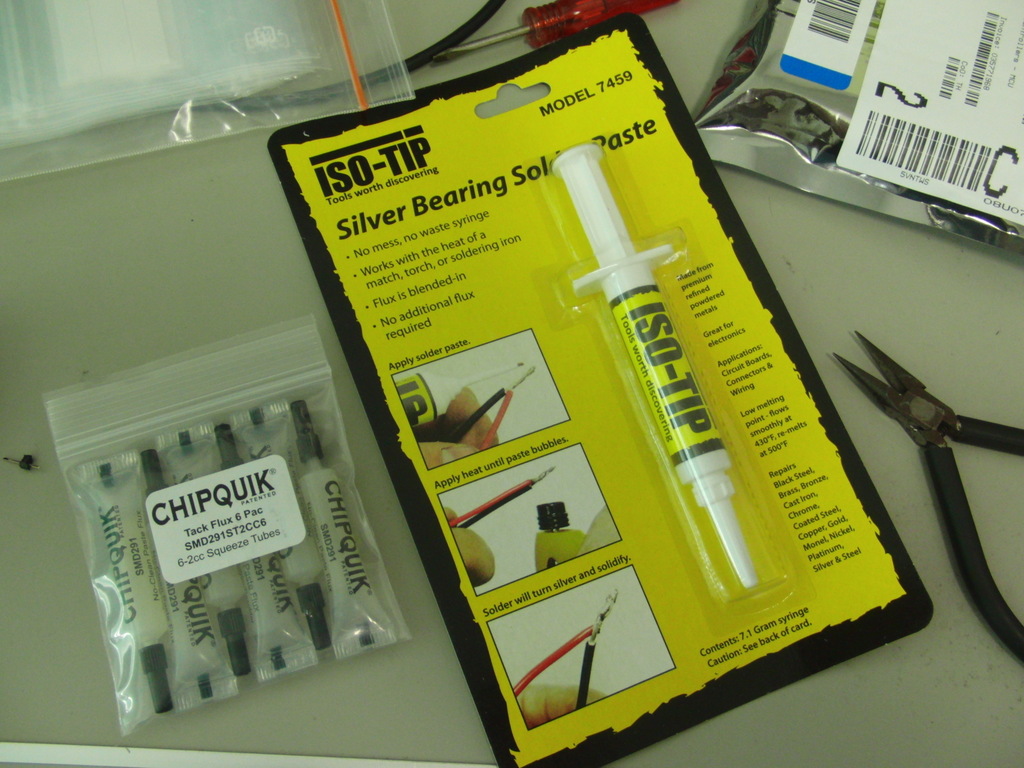
あと、動画にあったペースト状のフラックスが気になり、探した。国内の販売店では見つけることができなかったが、chipquikの商品がdigikeyとかで買えるという情報があり、はんだ付け、はんだ吸取、リワーク製品を探すとあった。当初シリンジ入りのものにしようと思っていたのだが、小分けしたもののほうが便利そうなので結局チューブ入りのものを購入した。ついでにシリンジ入りのクリーム半田も購入。

商品は届いたが、まだ試していない。そのうちTQFPのハンダ付けの時に試してみたい。

ネットで情報を集めていると、アメリカには日本とは結構違うハンダ付け文化があるようだ。ペースト状のフラックスを使っていたりホット・エアー・リワークステーションを使っていたりする。なかなか面白い。

[gallery link="file" ids="9200,9201,9199"]
AdafruitのMini Pan - Tilt kit
pan-tiltAdafruitのBlogでMini Pan - Tilt Kitを知る。サーボを2個使用し台を2軸で回転させる。台にはカメラやセンサーを載せる。自作も難しくないと思うが、コンパクトにまとまっていて魅力的に映る。

Adafruitは、こういうメカものも販売していて中々魅力的だ。国内の代理店も扱って欲しい。
Raspberry Piのケース作成
140828a4Raspberry Piでweb playerというか,特定のWebのページを延々表示しつづける装置を作ろうとしているのだが、同様のものをRaspberry Piで作っている人は多いようで、必要な情報はネットで調べるとスグに手に入る。

いきなり電源を落としても問題の無い構成とか、chrominumのkioskモードとか、スクリーンサーバーの止め方とか、なぜかchromiumがスクリーンサイズで表示されない問題などを調べつつ、大体できたのだが、動作試験で長く動かしているとネットワークとの通信が途切れる。基板が熱くなっている。イーサネットのコネクタやUSBのコネクタまで熱い。


マズイので、ハンダ付け時の煙を飛ばすのに使っているDC24Vのファンで送風してやると、触っても発熱が感じられない程度まで冷えた。通信が切れることも無くなった。DC24Vのファンでは、運用上面倒なので、Raspberry Piと同じDC5Vで動くファンで冷却を試す。サイズが25mm角と小さく、風量も微小だが冷却には問題無し。

ファンを固定するため、Raspberry-Piのケースを自作するため情報を探す。最近発売されたB+タイプは図面が公開されているが、Bタイプの図面は無い。次に買うとしたらB+タイプだろうから、わざわざ手間をかけてBタイプ用のケースを作るのが面倒になって来た。適当な市販品が無いか探すがFAN付のものは無い、不思議だ。放熱用の穴があいたケースに追加工を行いファンをつけている人は、二人ほど見かけた。それらで使われている aitendoのケースを買って加工しようかと思ったが、新店舗移転で4日ほど休みらしい。TuxCaseは、アルミの削り出しで贅沢。3,888円もする。

要はファンを固定できさえすれば良い、基板を固定する底板とファンを固定する上板さえあれば良い、側面は全部オープンと割り切り、アクリルをレーザ加工機で切り出し作成。簡単だった。最初から、こうすれば良かった。

ついでにUSBケーブルで給電というのも気持ちが悪かったので、秋月で購入していたケーブル取付用micro B USBコネクタでケーブルを作成。手持ち部品がなかったので、まだつけていないが反対側には中継用DCジャックを付ける予定。熱収縮チューブで綺麗に仕上がったと自画自賛。

[gallery link="file" ids="9217,9218,9222,9221,9220,9219"]

今回作成したケース以外に、ACアダプタとかタイマーとかHDMI-DVI変換アダプタとかが、まわりにつくので、この辺も、まとめてきれいにケースに入れたいのだが、アイデアがまとまらない。
ABU Robocon 2015はバトミントン
2015先週の日曜日、8月25日にインドのプネ(地図)で、第13回ABU Roboconが開催された。NHKロボコンを勝ち抜いた名古屋工業大学は準優勝。優勝はベトナムのラクホン大学。大会の様子はいずれNHK総合で放送されるのでそれを見るとして、気になるのは大会終了後に発表される次のロボコンのルールだ。

2015年はインドネシア ジョグジャカルタ(地図)で開催、ロボットにバトミントンをさせるらしいというのは,スグにわかったが、公式ページやルールブックがみつからず、ヤキモキ。昨日ルールブックを今日、公式ページを見つけた。

大学生に作らせたロボットでバトミントンなんてできるのか、と思ったが、ルールブックを読むとなかなか面白そうだ。ルールを要約すると、こんな感じ。

  • バトミントンに使用するシャトル、ラケット、コート、ネットは人用(?)の公式のもの。
  • サーブは、コートの限られたエリア(サーブドロップエリア、2000mm x 1250mm)
  • ゲームは5ポイントマッチ
  • ロボットは各チーム2台、自動でも手動でも可。
  • 手動操作の場合、コンテスト・フィールド(コートの更に外側)の外側から操作しなければいけない。
  • 但し、有線で操作できるのは1台のみ。それ以外は無線(bluetooth)か赤外線か可視光線か音で通信しなければいけない。
  • ラケットは何本もっても良い。
  • ロボットの最大重量は25kg。大きさは高さ1500mmで直径1200mmの円柱に収まらなければいけない。
  • プロペラでジャンプするのは不可。
  • 試合前に最大6個のシャトルを搭載する


まず、サーブを打てなければ、ゲームにならないが、これぐらいは、どの大学もできそうだ。サーブは2000mm x 1250mm の範囲に入らなければいけないので、これを打ち返すのは比較的容易だ。サーブの次の課題としては適当に思える。これが返って来たら、コート内の、どこに来るかわからないわけで、打ち返すのはさらに難しい。 

ロボットはプログラムだけで動く自動機でなくてもかまわないので、プログラムが得意でないチームには福音だが、手動機の場合コート+余白の更に外側から操作しなければいけないので、サーブは打てるだろうが、シャトルを打ち返すのは相当難しい。手動にしても、何らかの補助手段が欲しいところだ。kinectや画像認識があたりまえの世界か。複数台のkinectが干渉したら何が起こるのだろうか。

技術力が、それほど高くなくても参加はできて、技術力が増せばゲームの強さとして反映される、よくできているルールだと思う。見ていても面白そうだ。だから、大学ロボコンだけでなく、マイクロマウスやロボカップ(サッカー)とおなじようにオープンで競技会を開いても面白いのではないかと思う。だれかやってくれないかな。参加したい。会場も体育館のバトミントンコートをそのまま使えそうだが、そうなると車輪の規定とか保護シートとがが必要かも。

既存研究を見るべくグーグルでrobot+badmintonで検索、下の動画をみつけた。


面白い。250Wのブラシレスモータか、何を使えばいいのだろうか。
Vstoneのスカラ・アーム購入
140830b4魔が差したのか、twitterで見かけたマウスで簡単操作!絵も描けちゃうデスクトップアームロボットのクラウドファンディングに応募、スカラロボット(28,000円)を1台申し込んでしまい、今週届いた。

買うのは一瞬だが、活用するのには時間がかかる。さぁどうしよう。ロボットは、コンパクトなケースに入った状態で、使わなければ分解してケースに戻せる。収納に便利だ。5年でも10年でも収納したままにしてしまいそう。

いずれは、こういうアーム系のロボットもいじってみたい、28,000円は安い、と思って買ったわけだが、どうしよう。できれば実用的なこと、例えば基板の組み立てとかやってもらいたいのだが、さすがに難しい。結局、なにか芸をさせてブログや展示会のネタにするしかないのではないか。


とりあえず、動かして見るべく、ソフトをダウンロードし動かす。手動でも実際に動くと、ちょっと嬉しい。USBシリアルをHID経由で動かしているらしい。シリアルでサーボと通信しているようだ。添付ソフトでサーボの消費電力も表示されている。 Cのサンプルプログラムもついているが、HIDのインターフェースが公開されているようなので、自分で言語インターフェースを作れば、いろいろ遊べそうだ。本格的に遊ぶには、画像認識とかと組み合わせる必要がありそうな気がする。

動いている様子の動画を載せようと思うが、手動で適当に動かしているだけではおもしろくない。モーションエディタでサイコロとか積んでみるのはどうだろう。ということで、やってみた。


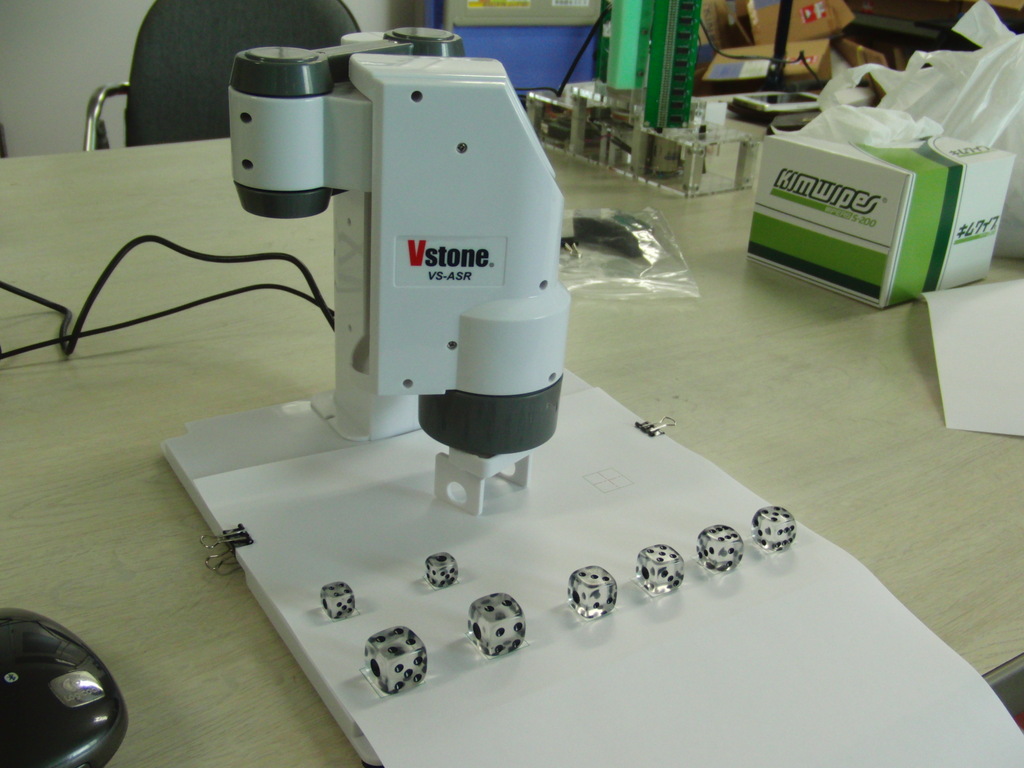
画像認識は無いのでサイコロの初期位置を指定する紙をプリンタで印刷し、スカラ・アームの台に固定。モーションを作っていく。モーションエディタの使い勝手が意外に良く、簡単につくれた。ダイソーで買ったサイコロは14mm2個,12mm4個、10mm2個の8個セット。全部積むつもりだったが高さの制限で無理。アームのグリップが調整しないと10mmのサイコロをつかめないので14mmと12mmを2個づつ4個積んだ。
[gallery link="file" ids="9287,9288,9283,9284,9285,9286"]

次は、HIDインターフェースをTclに組込んで、プログラムで動作させたいところだが、やることがいろいろあるので 、やるのは11月のMFT2014後かな。それまで収納だ。